【解説・配点付き】2022年九州大学物理の解答・解説

九州大学完全攻略記事

科目別勉強法

学年別勉強法
中3・高1~高3・既卒

過去問分析
合否を分けた1問解説

九大医学部
完全攻略
2022年の九州大学・物理の、
解答・解説【完全版】です。
方針の立て方・考え方はもちろん
オリジナルの配点付き。
このページで過去問演習が完結するので
赤本などは一切不要です。

⬆︎タップして画面が切り替わったら『LINEアプリを開く』を押して友達追加にお進みください!
この記事を書いた人
中原 遼太郎
九大受験に特化した学習塾
『竜文会』代表
『竜文会』開校後、初年度には国立大学医学部や九州大学に合格者を輩出。
2年目には旧帝大医学部にも合格!
九州大学の過去問を20年分以上分析して指導カリキュラムを作成。
九州大学医学部に現役合格した経験を生かして、『学習計画の作成』や『LINEでのいつでも相談』による1人1人のサポート・九州大学に特化したハイレベルな演習で「九大受験生」をサポート。
経歴
- ラ・サール高校卒業 (高校入学組中)主席・学校賞受賞
- 九州大学医学部医学科卒業
- 九大本試験 数学・理科 9割
- 駿台九大実践 3位
- 九大オープン 6位(数学1位)
※ すべて医学科の成績です - CBT 九大医学部で3位
- ブログ読者 55万人を突破!
もっと知りたい方は中原先生の紹介へ!
※ 当ブログでは、九大受験生や親御様の悩みをリサーチした上で、表面的な悩みだけでなく根本的な悩みを解決できるようなコンテンツ制作を心がけています。コンテンツ制作は、中原遼太郎(九州大学医学部卒・竜文会代表)が担当。制作の流れや想いに関しては、コンテンツ制作ポリシーページを参考にしてください。
2022年九州大学物理
第1問 解答・解説
この記事の小問ごとの配点は九州大学が公表しているものではなく、竜文会が独自に作成したものです。
第1問は力学の問題です。
テーマは「円軌道の人工衛星の万有引力の成分と、速度の変化から求める円運動の加速度・静止衛星の軌道半径。楕円軌道の面積速度と力学的エネルギー、 $r$ だけの関数 $V(r)$ のグラフ。地表から無限遠に飛んでいく最小の初速度(第2宇宙速度)」。
問題


問題文をテキストで読む
地球の周辺を運動する人工衛星を考える。人工衛星は質量 $m$ の質点とみなせ、人工衛星が地球各部から受ける万有引力の合力は、地球の全質量が地球中心Oに集中しているときの万有引力に等しいものとみなせる。なお、地球の質量を $M$、半径を $R$ とし、万有引力定数を $G$ とする。
問1. 図1のように、赤道上空を地球の自転と同じ向きに、地球中心Oから半径 $r$ の円軌道上を一定の速さ $v$ で周回運動をしている人工衛星を考える。以下では、赤道面に地球中心Oを原点とする2次元 $xy$ 座標系をとり、人工衛星の位置は $(x,\ y)$ と表すものとする。以下の問いに答えよ。
(1) 図1のように人工衛星が位置 $(x_1,\ y_1)$ にあるとき、人工衛星が受ける万有引力の $x$ 成分 $F_x$、 $y$ 成分 $F_y$ の大きさを、それぞれ $G$、 $M$、 $m$、 $r$、 $x_1$、 $y_1$ のうち必要なものを用いて表せ。
(2) 図2に示すように、人工衛星が位置 $(r,\ 0)$ にあるときの速度を $\vec{v}_1$、それから時間 $\Delta t$ の間に角度 $\Delta\theta$ [rad] だけ回転したときの速度を $\vec{v}_2$ とする。 $\vec{v}_1=(v_{1x},\ v_{1y})$、 $\vec{v}_2=(v_{2x},\ v_{2y})$ とするとき、これら2つの位置での速度の各成分を $v$、 $r$、 $\Delta t$ のうち必要なものを用いて表せ。
(3) 前問(2)の時間 $\Delta t$ の間の速度変化を考える。速度変化の $x$ 成分 $\Delta v_x$、および $y$ 成分 $\Delta v_y$ を $v$、 $r$、 $\Delta t$ のうち必要なものを用いて表せ。
(4) 前問(3)の結果を用い、人工衛星が位置 $(r,\ 0)$ にあるときの加速度の $x$ 成分 $a_x$、および $y$ 成分 $a_y$ を $v$、 $r$、 $\Delta t$ のうち必要なものを用いて表せ。ここでは、時間 $\Delta t$ は微小であり、その間の角度変化 $\Delta\theta$ は十分に小さいものとして、微小な角度 $\Delta\theta$ に対して成立する近似式 $(\sin\Delta\theta\fallingdotseq\Delta\theta,\ \cos\Delta\theta\fallingdotseq1)$ を用いること。
(5) この人工衛星を地上から見たところ静止して見えた。地球の自転の周期を $T$ とするとき、人工衛星の軌道半径 $r$ を $G$、 $M$、 $T$ を用いて表せ。
問2. 次に、地球中心Oを一つの焦点として楕円運動する人工衛星を考える。「惑星と太陽とを結ぶ線分が単位時間に描く面積(面積速度)は一定である」とするケプラーの第二法則が、地球中心Oを焦点とする人工衛星の楕円運動でも成り立つものとする。図3のように、この人工衛星の速度を $\vec{v}$、その大きさを $v$ とする。また、地球中心Oから人工衛星へ向かうベクトルを $\vec{r}$ とし、その大きさを $r$ とする。速度 $\vec{v}$ の $\vec{r}$ と平行な成分の大きさを $v_{\parallel}$、 $\vec{r}$ に垂直な成分の大きさを $v_{\perp}$ で表し、 $\vec{r}$ と $\vec{v}$ のなす角度を $\varphi\ (0<\varphi<\pi)$ とする。このとき、面積速度 $h$ は $h=\dfrac12rv\sin\varphi$ と与えられる。以下の問いに答えよ。
(1) $v_{\perp}$ を $r$ と $h$ を用いて表せ。
(2) 人工衛星の万有引力による位置エネルギー $U$ を $G$、 $M$、 $m$、 $r$ を用いて表せ。ただし、無限遠方の位置エネルギーを $U=0$ とする。
(3) 人工衛星の力学的エネルギー $E$ を $v_{\parallel}$、 $G$、 $M$、 $m$、 $r$、 $h$ を用いて表せ。
(4) 前問(3)で求めた力学的エネルギーの表式のうち、 $r$ を含む項をすべて合わせたもの( $v_{\parallel}$ の項を含まないもの)を $V(r)$ とする。地球は全質量が地球中心Oに集中している質点とし、大きさは無視できるものとする。 $r$ を0から大きくしたとき、最初に $V(r)=0$ になる距離 $r_c$ を求めよ。また、 $V(r)$ を $r$ の関数としてグラフに図示せよ。このとき、 $r$ が0に近づく際および無限遠方に向かう際のグラフの様子がわかるように示せ(極値および変曲点まで求める必要はない)。
問3. 図4に示すように、人工衛星を地表面から水平に大きさ $v_0$ の初速度で発射した。このとき、地球の自転速度および空気抵抗の影響は無視できるものとする。以下の問いに答えよ。
(1) 発射した瞬間の人工衛星の力学的エネルギー $E_0$ を $R$、 $G$、 $M$、 $m$、 $v_0$ を用いて表せ。
(2) 人工衛星が無限遠方に飛んでいくために必要な最小の初速度の大きさ $v_{\min}$ を求めよ。
解答の方針
【問1の方針】
人工衛星にはたらく力は万有引力だけで、向きはいつも地球中心Oの向き、大きさは $G\dfrac{Mm}{r^2}$( $r$ は中心からの距離)。これを $x$ 方向・ $y$ 方向に分ける。注意するのは、聞かれているのが成分そのものではなく「大きさ」であること。成分の符号は衛星がどこにいるかで変わる。たとえば衛星が第2象限( $x_1<0$)にあれば、万有引力の $x$ 成分は $x$ 軸の正の向きを向く((1) の模範解答の図)。どこにいても正しい形にするには、絶対値をつける。
(2)〜(4) は、等速円運動の加速度の公式を自分で導く問題。加速度の定義は「速度の変化÷かかった時間」。速さは一定でも速度の向きが変わるので、速度の変化は0ではない。時間 $\Delta t$ の間に進む弧の長さ $v\Delta t$ を半径 $r$ で割れば、回る角は $\Delta\theta=\dfrac{v\Delta t}{r}$。 $\vec v_1$ と $\vec v_2$ を始点をそろえて並べると、速度の変化 $\Delta\vec v$ は円の中心の向きを向く(下の図)。最後に $\sin\Delta\theta\fallingdotseq\Delta\theta$、 $\cos\Delta\theta\fallingdotseq1$ で近似する。


(5) は円軌道なので、円運動の公式を2式セット(周期 $T=\dfrac{2\pi r}{v}$ と運動方程式 $m\dfrac{v^2}{r}=G\dfrac{Mm}{r^2}$)で立てる。地上から見て止まって見える=地球と同じ周期で回っている、なので周期は自転の周期 $T$。与えられていない $v$ を2式から消す。
- 万有引力の大きさ $G\dfrac{Mm}{r^2}$ に $\dfrac{x_1}{r}$、 $\dfrac{y_1}{r}$ をかけて符号つきの成分を求め(Oの向きなのでマイナスが付く)、絶対値をとる。
- 円の接線の向きから $\vec v_1=(0,\ v)$、角 $\Delta\theta$ だけ回った $\vec v_2=(-v\sin\Delta\theta,\ v\cos\Delta\theta)$ を求め、 $\Delta\theta=\dfrac{v\Delta t}{r}$ を代入する。
- $\Delta\vec v=\vec v_2-\vec v_1$ を成分ごとに求める。
- $a_x=\dfrac{\Delta v_x}{\Delta t}$、 $a_y=\dfrac{\Delta v_y}{\Delta t}$ に微小角の近似を使い、加速度を求める。
- 静止衛星の周期は自転の周期 $T$ なので、 $T=\dfrac{2\pi r}{v}$ と運動方程式 $m\dfrac{v^2}{r}=G\dfrac{Mm}{r^2}$ から $v$ を消して $r$ を求める。
【問2の方針】
楕円軌道なので、使うのはケプラーの第2法則(面積速度一定)と力学的エネルギー保存のセット。面積速度 $h=\dfrac12rv\sin\varphi$ の $v\sin\varphi$ は、速度の $\vec r$ に垂直な成分 $v_\perp$ そのもの。時間 $\Delta t$ の間にOと衛星を結ぶ線分が通過する三角形は、底辺 $r$・高さ $v_\perp\Delta t$ なので面積が $\dfrac12rv_\perp\Delta t$ になる、と見れば式の意味が分かる(下の図)。


力学的エネルギーは、運動エネルギー( $v^2=v_\parallel^{\,2}+v_\perp^{\,2}$)と万有引力の位置エネルギー $-\dfrac{GMm}{r}$(無限遠が0)の和。 $v_\perp$ を (1) で $h$ に置きかえると、 $v_\parallel$ の項と、 $r$ だけの関数 $V(r)=\dfrac{2mh^2}{r^2}-\dfrac{GMm}{r}$ に分かれる。
(4) のグラフは、両端で何が効くかを先に想像する。 $r$ が0に近いと $\dfrac{1}{r^2}$ の正の項が $\dfrac1r$ の負の項より速く大きくなるので正の無限大へ。 $r$ が大きいと $\dfrac{1}{r^2}$ の項の方が速く0になるので、負の項が残り、下から0に近づく。間で0を1回だけ横切る点が $r_c$ で、 $\dfrac mr$ でくくれば求まる。
- $h=\dfrac12rv\sin\varphi$ の $v\sin\varphi$ を $v_\perp$ と見て、 $v_\perp=\dfrac{2h}{r}$ を求める。
- 無限遠を基準にした万有引力の位置エネルギー $U=-\dfrac{GMm}{r}$ を書く。
- $E=\dfrac12m\left(v_\parallel^{\,2}+v_\perp^{\,2}\right)-\dfrac{GMm}{r}$ に $v_\perp=\dfrac{2h}{r}$ を代入する。
- $V(r)=\dfrac mr\left(\dfrac{2h^2}{r}-GM\right)$ とくくって $V(r_c)=0$ から $r_c$ を求め、 $r\to0$、 $r\to\infty$ でどちらの項が残るかからグラフの両端を決めて書く。
【問3の方針】
発射した後、人工衛星にはたらく力は万有引力(保存力)だけなので、力学的エネルギーが保存する。無限遠では位置エネルギーが0。そこでの速さを $u$ とおけば、「無限遠に達する」は「無限遠での運動エネルギー $\dfrac12mu^2$ が0以上」と言いかえられる。最小の初速度は等号のとき(ちょうど無限遠で止まる)。


- 地表(中心から $R$)での力学的エネルギー $E_0=\dfrac12mv_0^{\,2}-\dfrac{GMm}{R}$ を書く。
- 無限遠での速さを $u$ とし、力学的エネルギー保存 $E_0=\dfrac12mu^2$ と条件 $\dfrac12mu^2\geqq0$ から $v_0$ の範囲を求め、最小値を求める。
解答


解答をテキストで読む
問1 (1)
人工衛星にはたらく力は万有引力だけで、向きは地球中心Oの向き、大きさは $G\dfrac{Mm}{r^2}$( $r=\sqrt{x_1^{\,2}+y_1^{\,2}}$ は中心からの距離)。Oの向きは、衛星の位置ベクトル $(x_1,\ y_1)$ と逆向きなので、Oの向きの単位ベクトルは $\left(-\dfrac{x_1}{r},\ -\dfrac{y_1}{r}\right)$。よって成分は
$$F_x=-G\frac{Mm}{r^2}\cdot\frac{x_1}{r}=-\frac{GMm}{r^3}x_1,\qquad F_y=-\frac{GMm}{r^3}y_1$$
成分の符号は衛星の位置で変わる(下の図は $x_1<0$ の例で、 $F_x$ は正の向き)。聞かれているのは大きさなので、絶対値をとる。
答 $|F_x|=\dfrac{GMm|x_1|}{r^3}$、 $|F_y|=\dfrac{GMm|y_1|}{r^3}$(5点)
問1 (2)
衛星は自転と同じ向き(反時計回り)に回っている。速度は円の接線の向きで、大きさは $v$。位置 $(r,\ 0)$ では接線は $y$ 軸の正の向きなので
$$\vec v_1=(0,\ v)$$
時間 $\Delta t$ の間に進む弧の長さは $v\Delta t$ なので、回る角は
$$\Delta\theta=\frac{v\Delta t}{r}$$
角 $\Delta\theta$ だけ回った位置では、速度も $\vec v_1$ から反時計回りに $\Delta\theta$ だけ回る。よって
$$\vec v_2=(-v\sin\Delta\theta,\ v\cos\Delta\theta)$$
答 $v_{1x}=0$、 $v_{1y}=v$、 $v_{2x}=-v\sin\dfrac{v\Delta t}{r}$、 $v_{2y}=v\cos\dfrac{v\Delta t}{r}$(4点)
問1 (3)
速度の変化は「後−前」なので
$$\Delta v_x=v_{2x}-v_{1x}=-v\sin\frac{v\Delta t}{r}-0,\qquad \Delta v_y=v_{2y}-v_{1y}=v\cos\frac{v\Delta t}{r}-v$$
答 $\Delta v_x=-v\sin\dfrac{v\Delta t}{r}$、 $\Delta v_y=v\left(\cos\dfrac{v\Delta t}{r}-1\right)$(4点)
問1 (4)
加速度は「速度の変化÷かかった時間」。 $\Delta\theta=\dfrac{v\Delta t}{r}$ は十分に小さいので、 $\sin\Delta\theta\fallingdotseq\Delta\theta$、 $\cos\Delta\theta\fallingdotseq1$ と近似して
$$a_x=\frac{\Delta v_x}{\Delta t}\fallingdotseq\frac{-v\cdot\dfrac{v\Delta t}{r}}{\Delta t}=-\frac{v^2}{r},\qquad a_y=\frac{\Delta v_y}{\Delta t}\fallingdotseq\frac{v(1-1)}{\Delta t}=0$$
加速度は $x$ 軸の負の向き、つまり円の中心Oの向きに、大きさ $\dfrac{v^2}{r}$。この加速度をつくっている力が、Oの向きの万有引力(下の図)。
答 $a_x=-\dfrac{v^2}{r}$、 $a_y=0$(4点)
問1 (5)
地上から見て止まって見えるので、衛星は地球の自転と同じ周期 $T$ で回っている。円運動の公式を2式セットで立てる。周期と、Oの向きを正とした運動方程式((4) の加速度 $\dfrac{v^2}{r}$ をつくるのが万有引力)は
$$T=\frac{2\pi r}{v},\qquad m\frac{v^2}{r}=G\frac{Mm}{r^2}$$
1つ目から $v=\dfrac{2\pi r}{T}$。2つ目に代入して
$$\frac{4\pi^2r^2}{T^2}\cdot\frac1r=\frac{GM}{r^2}\qquad\therefore\ r^3=\frac{GMT^2}{4\pi^2}$$
( $\dfrac{T^2}{r^3}=\dfrac{4\pi^2}{GM}$ が一定。これがケプラーの第3法則)
答 $r=\sqrt[3]{\dfrac{GMT^2}{4\pi^2}}$(4点)
問2 (1)
$v\sin\varphi$ は、速度 $\vec v$ の $\vec r$ に垂直な成分の大きさ $v_\perp$ なので(着眼点の図)
$$h=\frac12rv\sin\varphi=\frac12rv_\perp\qquad\therefore\ v_\perp=\frac{2h}{r}$$
答 $v_\perp=\dfrac{2h}{r}$(3点)
問2 (2)
無限遠を基準(0)にした万有引力の位置エネルギーは、中心に近いほど小さい(負)。
答 $U=-\dfrac{GMm}{r}$(3点)
問2 (3)
$\vec v$ は互いに垂直な $v_\parallel$ と $v_\perp$ に分かれるので、 $v^2=v_\parallel^{\,2}+v_\perp^{\,2}$。(1) の $v_\perp=\dfrac{2h}{r}$ を使って
$$E=\frac12m\left(v_\parallel^{\,2}+v_\perp^{\,2}\right)-\frac{GMm}{r}=\frac12mv_\parallel^{\,2}+\frac12m\cdot\frac{4h^2}{r^2}-\frac{GMm}{r}$$
答 $E=\dfrac12mv_\parallel^{\,2}+\dfrac{2mh^2}{r^2}-\dfrac{GMm}{r}$(4点)
問2 (4)
(3) で $v_\parallel$ を含まない項をまとめて
$$V(r)=\frac{2mh^2}{r^2}-\frac{GMm}{r}=\frac mr\left(\frac{2h^2}{r}-GM\right)$$
$r>0$ では $\dfrac mr>0$ なので、 $V(r)=0$ になるのはかっこの中が0のときだけで
$$\frac{2h^2}{r_c}-GM=0\qquad\therefore\ r_c=\frac{2h^2}{GM}$$
答( $r_c$) $r_c=\dfrac{2h^2}{GM}$(3点)
かっこの中 $\dfrac{2h^2}{r}-GM$ は $r$ が大きくなるほど小さくなるので、 $0<r<r_c$ で $V(r)>0$、 $r>r_c$ で $V(r)<0$。両端は次のとおり。
・$r\to0$: $V(r)=\dfrac{m}{r^2}(2h^2-GMr)$ で、かっこの中は $2h^2$ に近づき、 $\dfrac{1}{r^2}$ は限りなく大きくなる。よって $V(r)\to+\infty$
・$r\to\infty$:かっこの中は $-GM$ に近づき、 $\dfrac mr\to0$。 $V(r)$ は負のまま0に近づく(下から0に近づく)
( $r=2r_c$ で最小値 $-\dfrac{G^2M^2m}{8h^2}$ をとる谷になるが、求める必要はない)
(解答欄は縦軸 $V(r)$・横軸 $r$ の座標軸で、横軸上に点 $r_c$ があらかじめ打ってある。目盛りは無い)
答(グラフ) 下の図の太線(5点)
(破線は2つの項 $\dfrac{2mh^2}{r^2}$(正)と $-\dfrac{GMm}{r}$(負)。 $r$ が小さい所では正の項が、大きい所では負の項が勝つ)
問3 (1)
地表は中心から $R$ の位置なので、発射した瞬間の力学的エネルギーは
答 $E_0=\dfrac12mv_0^{\,2}-\dfrac{GMm}{R}$(3点)
問3 (2)
発射した後にはたらく力は万有引力(保存力)だけなので、力学的エネルギーが保存する。無限遠での速さを $u$ とすると、無限遠の位置エネルギーは0なので
$$\frac12mv_0^{\,2}-\frac{GMm}{R}=\frac12mu^2\geqq0$$
(着眼点の図。無限遠に達する=そこでの運動エネルギーが0以上)
$$v_0^{\,2}\geqq\frac{2GM}{R}\qquad\therefore\ v_0\geqq\sqrt{\frac{2GM}{R}}$$
最小の初速度は等号のとき(ちょうど無限遠で止まる)。
答 $v_{\min}=\sqrt{\dfrac{2GM}{R}}$(3点)
(地表での重力加速度 $g$ を使えば $GM=gR^2$ より $\sqrt{2gR}$。第2宇宙速度と呼ばれ、約 $11.2\ \mathrm{km/s}$)
別解
問1 (1) (角で分ける) Oと衛星を結ぶ線分が $x$ 軸となす鋭角を $\alpha$ とすると、 $\cos\alpha=\dfrac{|x_1|}{r}$、 $\sin\alpha=\dfrac{|y_1|}{r}$。万有引力の大きさ $G\dfrac{Mm}{r^2}$ にかけて、 $|F_x|=G\dfrac{Mm}{r^2}\cdot\dfrac{|x_1|}{r}$、 $|F_y|=G\dfrac{Mm}{r^2}\cdot\dfrac{|y_1|}{r}$。長さの比で分けるので、最初から絶対値が付く。
問1 (5) (角速度で) 角速度を $\omega=\dfrac{2\pi}{T}$ とおき、運動方程式 $mr\omega^2=G\dfrac{Mm}{r^2}$ から $r^3=\dfrac{GM}{\omega^2}=\dfrac{GMT^2}{4\pi^2}$。
出題意図
問1 (1) 万有引力を成分に分け、「大きさ」を答えるときは位置によって符号が変わる成分に絶対値をつけることができるか
問1 (2)〜(4) 速度の変化を時間で割って加速度を求め、等速円運動の加速度が中心向きに $\dfrac{v^2}{r}$ であることを自分で導けるか
問1 (5) 静止衛星の周期が地球の自転の周期と等しいことを捉え、円運動の運動方程式と周期の式から軌道半径を求めることができるか
問2 (1)〜(3) 楕円軌道の人工衛星の力学的エネルギーを、面積速度と万有引力の位置エネルギーを使って表すことができるか
問2 (4) $r$ の関数 $V(r)$ の形を、 $r\to0$ と $r\to\infty$ でどの項が効くかから読み取り、グラフにできるか
問3 無限遠に達する条件を、力学的エネルギー保存と「無限遠での運動エネルギーが0以上」で表せるか
講評
| 医学部医学科 | その他の学部 | |
|---|---|---|
| 難易度 | やや簡単 | |
| 目標得点 | 45点 | 45点 |
| 目標時間 | 15分 | 20分 |
万有引力の問題は流れが決まっている。
まず円軌道で、運動方程式 $m\dfrac{v^2}{r}=G\dfrac{Mm}{r^2}$ と周期 $T=\dfrac{2\pi r}{v}$ を立てる。
楕円軌道に移ったら、ケプラーの第2法則と力学的エネルギー保存。
本問もこの流れのとおりで、第2宇宙速度の意味まで理解していれば簡単に解ける。
差がつく所・失点しやすい所
- 問2 (4): $r\to0$ では $\dfrac{1}{r^2}$ の項が、 $r\to\infty$ では $-\dfrac1r$ の項が勝つ、という発想に行き着けるか。数学の極限が苦手だとグラフの両端を正しく書けない。
- 問1 (1):「大きさ」を聞かれているので、位置によって符号が変わる成分に絶対値をつけられるか。
コラム 静止衛星と宇宙速度
天気予報で見る気象衛星「ひまわり」は、赤道の上空に止まって見える静止衛星。止まっているのではなく、地球の自転と同じ周期で同じ向きに回っているから止まって見える。問1 (5) で求めた $r=\sqrt[3]{\dfrac{GMT^2}{4\pi^2}}$ に実際の値を入れると、地球の中心から約4万2千km(地球の半径の約6.6倍)、地表からの高さは約3万6千km。どの静止衛星も、この1本の円軌道に並んでいる。周期と半径が1対1で決まる(ケプラーの第3法則)ので、高さを自由に選べないからだ。なお、ここで使う自転の周期は、星に対して1回転する時間(約23時間56分)で、24時間ではない。


同じ式から、打ち出す速さの目安も2つ決まる。
- 第1宇宙速度(約7.9 km/s):地表すれすれの円軌道を回る速さ。問1 (5) の運動方程式で $r=R$ とおき、 $GM=gR^2$ を使うと $\sqrt{gR}$。
- 第2宇宙速度(約11.2 km/s):地球の引力を振り切って無限遠に飛んでいく最小の速さ。問3 (2) の $\sqrt{\dfrac{2GM}{R}}=\sqrt{2gR}$ で、第1宇宙速度のちょうど $\sqrt2$ 倍。
一方、静止衛星の速さは約3.1 km/sと、第1宇宙速度よりずっと遅い。円軌道は中心から遠いほど万有引力が弱く、回る速さも遅くなる( $v=\sqrt{\dfrac{GM}{r}}$)。どちらの宇宙速度も、覚えるべきは数字ではなく導き方。円軌道なら運動方程式、無限遠なら「無限遠での速さ $u$ を置いて $u^2\geqq0$」。この2つさえ押さえれば、万有引力の問題は怖くない。九大の物理は、こうした身近な題材を扱うことがある。物理を身近な現象に紐づける癖を持つことも、九大合格には大事。
2022年九州大学物理
第2問 解答・解説
第2問は電磁気の問題です。
テーマは「一様な磁場の中で $y$ 軸まわりに回る正方形コイルが受ける力のモーメントと、2つのつり合いの位置の安定・不安定(会話文)。一定の角速度で回したときの誘導起電力・電流と、外からする仕事の比較」。
問題


問題文をテキストで読む
コイルを流れる電流に関して、以下の問いに答えよ。
問1. 図1(i)のように、1辺の長さが $2a$ の正方形の形をしたコイル $\mathrm{C_1C_2C_3C_4}$ を、 $z=0$ の平面内でコイルの中心が原点Oと一致し、 $\mathrm{C_2C_3}$ と $\mathrm{C_4C_1}$ が $x$ 軸と平行になるように置いた。空間には $z$ 軸の正の向きに磁束密度の大きさ $B$ の一様な磁場がかかっている。コイルは、図1(ii)のように、 $y$ 軸まわりでのみ回転することができ、 $z=0$ の平面からの回転角を $\theta$ [rad] とする。回転角 $\theta$ の符号は、 $y$ 軸負の側から見て時計回りを正とする。
コイルは $\mathrm{C_4C_1}$ の中点で、起電力 $E$ の電池と抵抗値 $R$ の抵抗からなる起電力回路部に導線で接続されている。この導線の間隔は十分短く、起電力回路部はコイルから十分に離れているものとする。コイルの導線、および起電力回路部へと接続する導線は十分細いが、電気抵抗は無視できるものとする。また、コイルは変形せず、コイルと起電力回路部を接続する導線のねじれの影響は考えなくてよい。
(1) コイルが静止しているとき、コイルを流れる電流の大きさ $I_0$ を $E$、 $R$、 $a$、 $B$ のうち必要なものを用いて表せ。
(2) コイルを回転角 $\theta$ $\left(0<\theta<\dfrac{\pi}{2}\right)$ で静止させた。このとき、コイルの4辺が磁場から受ける力の向きを示した図として最もふさわしいものを、図2の(a)〜(h)の中から選択して答えよ。
(3) コイルを任意の回転角 $\theta$ で静止させた。このとき、コイルの4辺が磁場から受ける $y$ 軸まわりの力のモーメントの和 $N(\theta)$ を $E$、 $R$、 $a$、 $B$、 $\theta$ のうち必要なものを用いて表せ。ただし、 $N(\theta)$ の符号は、 $\theta$ と同じ回転の向きを正とする。
(4) $-\dfrac{\pi}{2}\leqq\theta<\dfrac{3\pi}{2}$ の範囲において $N(\theta)=0$ となる2つの回転角 $\theta_1$ と $\theta_2$ を答えよ。ただし、 $\theta_1<\theta_2$ とする。
問2. コイルの回転角 $\theta$ が問1(4)で求めた $\theta_1$ のときを状態1、 $\theta_2$ のときを状態2とする。状態1と状態2について、志賀(しか)さんと能古(のこ)さんは次のように議論した。ただし、空欄(ア)〜(オ)には中点(・)で区切られたいずれかの言葉や数字が入る。
志賀さん「状態1と状態2はどちらも磁場から受ける力のモーメントの和が $N(\theta)=0$ だけれど、何か違いがあるのかな?」能古さん「コイルに外から力のモーメントを加えて、 $N(\theta)$ とのつり合いを保ちながら、状態1から状態2まで十分にゆっくりと回転させたときにする仕事 $W_0$ を考えてみよう。」志賀さん「コイルをある回転角 $\theta$ から微小角度 $\Delta\theta$ だけ十分にゆっくりと回転させるとき、外から加えた力のモーメントがコイルにする仕事 $\Delta W$ は $\Delta W=-N(\theta)\Delta\theta$ と書けるよ。」能古さん「 $\Delta W$ と $\Delta\theta$ は、 $\theta_1<\theta<\theta_2$ の範囲では常に $\underline{\text{ (ア) 同・異 }}$ 符号の関係にあって、この $\Delta W$ を $\theta_1$ から $\theta_2$ まで足し合わせると $W_0$ になるんだね。それ以外の $-\dfrac{\pi}{2}\leqq\theta<\theta_1$ と $\theta_2<\theta<\dfrac{3\pi}{2}$ の範囲では、 $\Delta W$ と $\Delta\theta$ は常に $\underline{\text{ (イ) 同・異 }}$ 符号の関係にあるね。」志賀さん「すると、状態1から $\theta$ を変化させるとき、コイルにする仕事の符号は必ず $\underline{\text{ (ウ) 正・負 }}$ で、状態2から $\theta$ を変化させるときは、コイルにする仕事の符号は必ず $\underline{\text{ (エ) 正・負 }}$ になるね。」能古さん「だから、どちらの状態でも $N(\theta)=0$ だけれど、コイルの回転角 $\theta$ が少し変化しても元に戻ろうとする『安定』な状態なのは状態 $\underline{\text{ (オ) 1・2 }}$ の方なんだね。」
(1) 空欄(ア)、(イ)に当てはまる言葉の組み合わせとして正しいものを次の①〜④の中から選択し答えよ。
① (ア) 同 (イ) 同 ② (ア) 同 (イ) 異③ (ア) 異 (イ) 同 ④ (ア) 異 (イ) 異
(2) 空欄(ウ)、(エ)に当てはまる言葉の組み合わせとして正しいものを次の①〜④の中から選択し答えよ。
① (ウ) 正 (エ) 正 ② (ウ) 正 (エ) 負③ (ウ) 負 (エ) 正 ④ (ウ) 負 (エ) 負
(3) 空欄(オ)に当てはまる数字を「1」、「2」から選択し答えよ。
志賀さんと能古さんの議論を、外から力のモーメントを加えて一定の角速度 $\omega\ (\omega>0)$ でコイルを回転させたときと比較しよう。コイルの回転角が $\theta_1$ になった時刻を $t=0$ とする。ただし、コイルを流れる電流が作る磁束密度の大きさは $B$ よりも十分小さいものとする。
(4) 時刻 $t$ におけるコイルを貫く磁束を $\Phi(t)$ とする。 $\Phi(t)$ の符号は、コイルの $\mathrm{C_1}\to\mathrm{C_2}\to\mathrm{C_3}\to\mathrm{C_4}$ の向きに右ねじを回したときにねじが進む向きを正とする。時刻 $t$ から短い時間 $\Delta t$ の間に $\theta$ は $\Delta\theta=\omega\Delta t$ だけ変化し、このときの $\Phi(t)$ の変化を $\Delta\Phi(t)$ とする。時刻 $t$ における $\dfrac{\Delta\Phi(t)}{\Delta t}$ を $E$、 $R$、 $a$、 $B$、 $\omega$、 $t$ のうち必要なものを用いて表せ。ただし、三角関数の公式 $\sin(\alpha\pm\beta)=\sin\alpha\cos\beta\pm\cos\alpha\sin\beta$、 $\cos(\alpha\pm\beta)=\cos\alpha\cos\beta\mp\sin\alpha\sin\beta$ を使い、微小角度 $\Delta\theta$ に対しては、 $\sin\Delta\theta\fallingdotseq\Delta\theta$、 $\cos\Delta\theta\fallingdotseq1$ の近似を用いること。
(5) 時刻 $t$ にコイルを流れる電流 $I(t)$ を $E$、 $R$、 $a$、 $B$、 $\omega$、 $t$ のうち必要なものを用いて表せ。ただし、 $I(t)$ の符号は、電流がコイルを $\mathrm{C_1}\to\mathrm{C_2}\to\mathrm{C_3}\to\mathrm{C_4}$ の向きに流れるときを正とする。
(6) コイルの回転角が $\theta_1$ から最初に $\theta_2$ になるまでに、外から加えた力のモーメントがコイルにした仕事を $W’$ とする。この $W’$ と、志賀さんと能古さんが議論した $W_0$ の大小関係として適切なものを解答欄から選択せよ。また、その理由を80字以内で述べよ。ただし、句読点も1字として数える。
解答の方針
【問1の方針】
まず状況を図で確定させる。図1の電池は右側が長い極板(正極)で、正極側の導線は $\mathrm{C_4C_1}$ の切れ目の $\mathrm{C_1}$ 側につながっている。よって電流は $\mathrm{C_1\to C_2\to C_3\to C_4}$ の向きに流れる。コイルが静止していれば磁束は変わらず誘導起電力は生じないので、電流は電池と抵抗だけで決まる。
力は4辺すべてに $IBl$ を書く。磁場は $z$ 軸の正の向き(上向き)なので、力はどの辺でも水平で、フレミングの左手の法則から4辺ともコイルの外向きになる(下の図)。


回転軸は $y$ 軸。 $y$ 軸に平行な辺 $\mathrm{C_1C_2}$・ $\mathrm{C_3C_4}$ の力( $x$ 方向)だけがモーメントをつくり、 $\mathrm{C_2C_3}$・ $\mathrm{C_4C_1}$ の力( $y$ 方向)は回転軸と平行なのでモーメントをつくらない。モーメントは $y$ 軸の負の側から見た図で考え、腕の長さは回転軸から力の作用線までの距離 $a\sin\theta$(下の図)。2つの力はどちらもコイルを $\theta=0$ に戻す向きに回す。


- 静止しているので誘導起電力は0。電流は $I_0=\dfrac ER$((1))。
- 電池の向きから電流の向きを $\mathrm{C_1\to C_2\to C_3\to C_4}$ と決め、4辺の力の向きをフレミングの左手の法則で決める((2))。
- $y$ 軸の負の側から見た図で、辺 $\mathrm{C_1C_2}$・ $\mathrm{C_3C_4}$ の力 $2aI_0B$ と腕の長さ $a\sin\theta$ からモーメントを求め、回る向きから符号をつける((3))。
- $\sin\theta=0$ となる $\theta$ を $-\dfrac{\pi}{2}\leqq\theta<\dfrac{3\pi}{2}$ の範囲で求める((4))。
【問2の方針】
(1)〜(3) は、つり合いの位置から少し回したときに外から仕事をしなければ動かせない(仕事が正)か、外が仕事をされる(仕事が負)かを見る。 $\Delta W=-N(\theta)\Delta\theta=\dfrac{4EBa^2}{R}\sin\theta\,\Delta\theta$ なので、符号は $\sin\theta$ の符号だけで決まる。
状態1( $\theta=0$)から少し回すと、磁場からの力はコイルを元に戻す向きに回す。状態2( $\theta=\pi$)から少し回すと、さらに離す向きに回す(下の図)。


$\Delta W$ を状態1から足し合わせた仕事 $W(\theta)$ をグラフにすると、状態1が谷、状態2が山になる。谷にある物体は、動かすのに外からの仕事が要り、放せば谷に戻る。これが安定。山の頂上は、少しずれると転がり落ちていくので不安定(下の図。山の高さが $W_0$)。


(4) からは、コイルを外から一定の角速度で回す。コイルを貫く磁束は、磁場に垂直な面に映した面積×磁束密度。 $y$ 軸の負の側から見ると、コイルの幅 $2a$ が $2a\cos\omega t$ に縮んで見える(下の図)。時間で変わるのは $t$ だけなので、 $t$ と $t+\Delta t$ の磁束の差を $\Delta t$ で割り、問題の近似を使う。


誘導起電力は向きと大きさを別々に決める。 $0<\omega t<\pi$ では磁束(正の向き)が減るので、それを補う向き、つまり $\mathrm{C_1\to C_2\to C_3\to C_4}$ の向きに起電力が生じる。電池と同じ向きなので、電流は $\dfrac ER$ より大きくなる。電流が大きいほど、磁場から受ける回転を妨げる力のモーメントも大きくなり、外からする仕事が増える。
- $\Delta W=-N(\theta)\Delta\theta$ に (3) の $N(\theta)$ を入れ、 $\theta_1<\theta<\theta_2$ とそれ以外の範囲で $\Delta W$ と $\Delta\theta$ の符号の関係を調べる((1))。
- 状態1・状態2から $\Delta\theta>0$ と $\Delta\theta<0$ の両方に回したときの $\Delta W$ の符号を調べる((2))。
- 外から仕事をしなければ動かせない状態が安定なので、(2) の結果から安定な状態を選ぶ((3))。
- $\varPhi(t)=4a^2B\cos\omega t$ とし、 $\varPhi(t+\Delta t)-\varPhi(t)$ を加法定理と近似で計算して $\Delta t$ で割る((4))。
- 誘導起電力の向きと大きさを決め、電池と誘導起電力を1周でキルヒホッフの法則に入れて $I(t)$ を求める((5))。
- $0<\omega t<\pi$ で $I(t)>\dfrac ER$ となることから、回転を妨げる力のモーメントが大きくなり $W’>W_0$ と判断して理由を書く((6))。
解答


解答をテキストで読む
問1 (1)
コイルが静止しているので、コイルを貫く磁束は変わらず、誘導起電力は生じない。コイルの導線の抵抗は無視できるので、電池と抵抗だけの回路で
$$E-RI_0=0$$
答 $I_0=\dfrac ER$(3点)
問1 (2)
電池の正極(右側の長い極板)は $\mathrm{C_1}$ 側の導線につながるので、電流は $\mathrm{C_1\to C_2\to C_3\to C_4}$ の向きに流れる(着眼点の図)。磁場は $z$ 軸の正の向き。フレミングの左手の法則より
・辺 $\mathrm{C_1C_2}$(電流は $y$ 軸の正の向き): $x$ 軸の正の向き
・辺 $\mathrm{C_3C_4}$(電流は $y$ 軸の負の向き): $x$ 軸の負の向き
・辺 $\mathrm{C_2C_3}$: $y$ 軸の正の向き、辺 $\mathrm{C_4C_1}$: $y$ 軸の負の向き
磁場が鉛直なので、力はコイルを傾けても水平のままで、4辺とも外向き。
答 (e)(4点)
問1 (3)
辺 $\mathrm{C_1C_2}$・ $\mathrm{C_3C_4}$ の力の大きさは、長さ $2a$ の導線が磁場に垂直なので $2aI_0B$。辺 $\mathrm{C_2C_3}$・ $\mathrm{C_4C_1}$ の力は $y$ 軸に平行なので、 $y$ 軸まわりのモーメントをつくらない。
$y$ 軸の負の側から見ると(着眼点の図)、辺 $\mathrm{C_1C_2}$ は $x$ 軸より $a\sin\theta$ だけ下にあり、力は右向き。辺 $\mathrm{C_3C_4}$ は $a\sin\theta$ だけ上にあり、力は左向き。腕の長さはどちらも回転軸から作用線までの距離 $a\sin\theta$ で、どちらもコイルを $\theta$ が減る向き( $\theta$ と逆の回転の向き)に回す。よって
$$N(\theta)=-\left(2aI_0B\cdot a\sin\theta+2aI_0B\cdot a\sin\theta\right)=-4a^2I_0B\sin\theta$$
$I_0=\dfrac ER$ を入れて
答 $N(\theta)=-\dfrac{4EBa^2}{R}\sin\theta$(5点)
( $\theta$ が負や $\dfrac{\pi}{2}$ より大きいときも、力の向きは変わらず高さの符号が変わるだけなので、同じ式で表せる)
問1 (4)
$N(\theta)=0$ より $\sin\theta=0$。 $-\dfrac{\pi}{2}\leqq\theta<\dfrac{3\pi}{2}$ の範囲では $\theta=0,\ \pi$。
答 $\theta_1=0$、 $\theta_2=\pi$(4点)
問2 (1)
(3) より
$$\Delta W=-N(\theta)\Delta\theta=\frac{4EBa^2}{R}\sin\theta\cdot\Delta\theta$$
$\theta_1<\theta<\theta_2$( $0<\theta<\pi$)では $\sin\theta>0$ なので、 $\Delta W$ と $\Delta\theta$ は同符号。 $-\dfrac{\pi}{2}\leqq\theta<0$ と $\pi<\theta<\dfrac{3\pi}{2}$ では $\sin\theta<0$ なので異符号。
答 ②(ア 同・イ 異)(3点)
問2 (2)
状態1( $\theta=0$)から $\Delta\theta>0$ に回すと $0<\theta<\pi$ に入るので $\Delta W>0$。 $\Delta\theta<0$ に回すと $\theta<0$ に入り、異符号なので $\Delta W>0$。どちらに回しても外からする仕事は正。
状態2( $\theta=\pi$)から $\Delta\theta>0$ に回すと $\theta>\pi$ に入り、異符号なので $\Delta W<0$。 $\Delta\theta<0$ に回すと $\theta<\pi$ に入り、同符号なので $\Delta W<0$。どちらに回しても外からする仕事は負。
答 ②(ウ 正・エ 負)(3点)
問2 (3)
状態1は、どちらに回すにも外から正の仕事をしなければならない。 $\Delta W$ を状態1から足し合わせた仕事は
$$W(\theta)=\frac{4EBa^2}{R}(1-\cos\theta)$$
で、状態1が谷(最小)になる(着眼点のグラフ)。外からの力のモーメントをやめると、磁場からの力のモーメントで谷に戻る。状態2は山(最大)で、少しずれると、磁場からの力のモーメントがさらに離す向きにはたらく。
答 1(4点)
(状態1から状態2までの仕事は、山の高さ $W_0=W(\pi)=\dfrac{8EBa^2}{R}$)
問2 (4)
時刻 $t$ の回転角は $\theta=\omega t$。 $\theta=0$ のとき、コイルの $\mathrm{C_1\to C_2\to C_3\to C_4}$ の向きに右ねじを回すと $z$ 軸の正の向きに進むので、磁束は正。コイルを $y$ 軸の負の側から見ると、磁場に垂直な面に映した面積は $2a\times2a\cos\omega t$(着眼点の図)。よって
$$\varPhi(t)=B\cdot2a\cdot2a\cos\omega t=4a^2B\cos\omega t$$
時間で変わるのは $t$ だけなので、 $t$ を $t+\Delta t$ にして差をとる。加法定理と $\cos(\omega\Delta t)\fallingdotseq1$、 $\sin(\omega\Delta t)\fallingdotseq\omega\Delta t$ より
$$\varPhi(t+\Delta t)=4a^2B\left(\cos\omega t\cos\omega\Delta t-\sin\omega t\sin\omega\Delta t\right)\fallingdotseq4a^2B\left(\cos\omega t-\omega\Delta t\sin\omega t\right)$$
$$\Delta\varPhi(t)=\varPhi(t+\Delta t)-\varPhi(t)=-4a^2B\omega\Delta t\sin\omega t$$
答 $\dfrac{\Delta\varPhi(t)}{\Delta t}=-4a^2B\omega\sin\omega t$(4点)
問2 (5)
向き:問題で考える $0<\omega t<\pi$ では $\dfrac{\Delta\varPhi}{\Delta t}<0$ で、正の向きの磁束が減る。それを補う向きに電流を流そうとするので、誘導起電力は $\mathrm{C_1\to C_2\to C_3\to C_4}$ の向き(正の向き)、つまり電池と同じ向き。
大きさ:ファラデーの電磁誘導の法則より $\left|\dfrac{\Delta\varPhi}{\Delta t}\right|=4a^2B\omega\sin\omega t$。
コイルを「起電力 $4a^2B\omega\sin\omega t$ の電池」に置きかえると、電池 $E$ と同じ向きに直列につながった回路になる(下の図)。
1周でキルヒホッフの法則より
$$E+4a^2B\omega\sin\omega t-RI(t)=0$$
答 $I(t)=\dfrac{E+4a^2B\omega\sin\omega t}{R}$(3点)
( $\pi<\omega t<2\pi$ では $\sin\omega t<0$ となり、誘導起電力が電池と逆向きになることも、この1つの式で表せる)
問2 (6)
$\theta_1$ から $\theta_2$ まで( $0<\omega t<\pi$)は $\sin\omega t\geqq0$ なので、 $I(t)\geqq\dfrac ER=I_0$。磁場から受ける力のモーメントは (3) の $I_0$ を $I(t)$ にかえた $-4a^2I(t)B\sin\theta$ で、回転を妨げる向きの大きさが、ゆっくり回すときより大きい。一定の角速度で回すので、外から加える力のモーメントはこれとつり合い、同じ角度だけ回すのに外がする仕事は大きくなる(下の図。グラフの面積が仕事)。
答 $W’>W_0$(2点)
答(理由の解答例) θ1からθ2へ回す間、誘導起電力が電池と同じ向きに生じて電流がE/Rより大きくなる。よって回転を妨げる力のモーメントが大きくなり、外からする仕事が増える。(77字)(5点)
(確かめ:外から加える力のモーメントは $4a^2BI(t)\sin\theta$。 $\theta=0$ から $\pi$ まで足し合わせると $W’=\dfrac{8EBa^2}{R}+\dfrac{8\pi a^4B^2\omega}{R}=W_0+\dfrac{8\pi a^4B^2\omega}{R}$ で、 $W’>W_0$)
(エネルギー保存の一般形 $W_外+W_電=\Delta U+H+\Delta E$ で、コンデンサーはなく、一定の角速度なので回転の運動エネルギーも変わらない。よって $W’+W_電=H$。増えた仕事は、抵抗で発生するジュール熱の増加に使われる)
別解
問1 (3) (直接ベクトルで) 辺 $\mathrm{C_1C_2}$ の中点 $(a\cos\theta,\ 0,\ -a\sin\theta)$ に力 $(2aI_0B,\ 0,\ 0)$、辺 $\mathrm{C_3C_4}$ の中点 $(-a\cos\theta,\ 0,\ a\sin\theta)$ に力 $(-2aI_0B,\ 0,\ 0)$。 $\theta$ の正の向き( $y$ 軸の負の側から見て時計回り)に回すモーメントは、どちらも「 $x$ 方向の力×高さ $z$ 」で $(-a\sin\theta)\cdot2aI_0B$ と $(a\sin\theta)\cdot(-2aI_0B)$。和は $-4a^2I_0B\sin\theta$ で同じ。
問2 (5) (符号つきのファラデーの法則で) 正の向きの起電力は $V=-\dfrac{\Delta\varPhi}{\Delta t}=4a^2B\omega\sin\omega t$ なので、 $RI(t)=E+V$ からすぐに求まる。向きと大きさを別々に決める本解と同じ答え。
出題意図
問1 (1)(2) 電池の向きから電流の向きを決め、磁場の中の電流が受ける力の向きを4辺すべてについて決めることができるか
問1 (3)(4) 4辺の力から、腕の長さを使って回転軸のまわりの力のモーメントを求めることができるか
問2 (1)〜(3) つり合いの位置から少し回したときに外からする仕事の符号で、安定と不安定を区別できるか
問2 (4)〜(6) 回転するコイルを貫く磁束の変化から誘導起電力を求め、電流と外からする仕事の変化を捉えることができるか
講評
| 医学部医学科 | その他の学部 | |
|---|---|---|
| 難易度 | やや簡単 | |
| 目標得点 | 35点 | 30点 |
| 目標時間 | 20分 | 25分 |
磁場の中で回るコイルの電磁誘導で、超典型問題。
難しい所はない。
大事なのは、誘導起電力をファラデーの電磁誘導の法則から導く癖をつけておくこと。
$vBl$ の公式で求めてよいのは、ファラデーの法則で誘導起電力を導けるようになってから。
差がつく所・失点しやすい所
- 問1 (2):電池の向きから電流の向きを決め、4辺すべての力の向きを正しく選べるか。ここを誤ると (3) の符号、問2 の会話文と、後がすべて崩れる。
- 問2 (1)〜(3):長い会話文を読み、 $\Delta W$ の符号が $\sin\theta$ の符号だけで決まることから、安定な状態を判断できるか。
- 問2 (6):誘導起電力が電池と同じ向きで電流が増える、という発想に行き着けるか。理由を80字以内で書き切れるか。
コラム モーターの逆起電力
本問のコイルと電池は、直流モーターの心臓部そのもの。磁場の中のコイルに電流を流すと力のモーメントを受けて回る。実際のモーターは、半回転ごとに電流の向きを切りかえる部品(整流子とブラシ)を付けて、同じ向きに回り続けるようにしている。
コイルが回ると磁束が変わるので、モーターの中でも必ず誘導起電力が生じる。向きは回り方で決まる。
- 力のモーメントの向きに回るとき(モーターとして回るとき):誘導起電力は電池と逆向き(逆起電力)。電流は $\dfrac ER$ より小さくなる。
- 力のモーメントに逆らって外から回すとき(本問の (4)〜(6)):誘導起電力は電池と同じ向き。電流は $\dfrac ER$ より大きくなる。


逆起電力の大きさは本問の (4) と同じく回転の角速度に比例する。だから、モーターは回り始め(角速度がほぼ0)に大きな電流が流れ、速く回るほど電流が小さくなる。逆に、モーターが何かに引っかかって回らなくなると、逆起電力がなくなって大きな電流が流れ続け、コイルが発熱して焼けてしまうことがある。本問の (6) で「電流が増えると、外からの仕事が抵抗のジュール熱に回る」と考えたのと同じしくみが、身の回りのモーターでも起きている。九大の物理は、こうした身近な装置を題材にすることがある。物理を身近な現象に紐づける癖を持つことも、九大合格には大事。
2022年九州大学物理
第3問 解答・解説
第3問は波動の問題です。
テーマは「虫眼鏡の虚像を作図してレンズの式で倍率を求め、平凸レンズの球面での屈折から焦点距離 $f=\dfrac{r}{n-1}$ を導き、液体中での焦点距離の変化と反射防止膜の弱め合いの条件を答える」。
問題

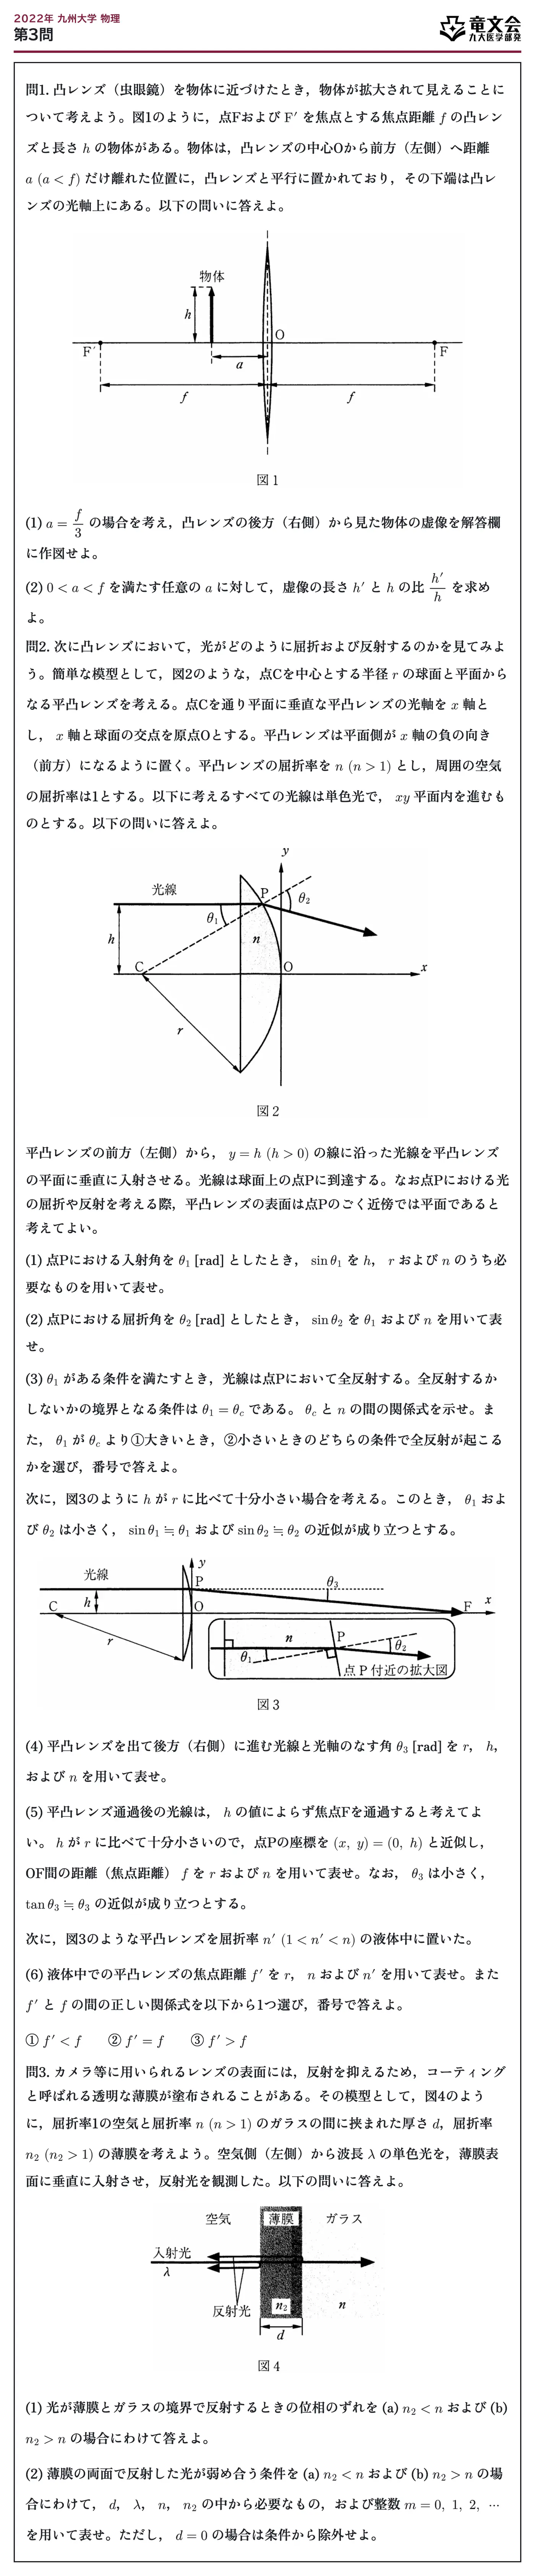
問題文をテキストで読む
問1. 凸レンズ(虫眼鏡)を物体に近づけたとき、物体が拡大されて見えることについて考えよう。図1のように、点Fおよび $\mathrm{F’}$ を焦点とする焦点距離 $f$ の凸レンズと長さ $h$ の物体がある。物体は、凸レンズの中心Oから前方(左側)へ距離 $a\ (a<f)$ だけ離れた位置に、凸レンズと平行に置かれており、その下端は凸レンズの光軸上にある。以下の問いに答えよ。
(1) $a=\dfrac{f}{3}$ の場合を考え、凸レンズの後方(右側)から見た物体の虚像を解答欄に作図せよ。
(2) $0<a<f$ を満たす任意の $a$ に対して、虚像の長さ $h’$ と $h$ の比 $\dfrac{h’}{h}$ を求めよ。
問2. 次に凸レンズにおいて、光がどのように屈折および反射するのかを見てみよう。簡単な模型として、図2のような、点Cを中心とする半径 $r$ の球面と平面からなる平凸レンズを考える。点Cを通り平面に垂直な平凸レンズの光軸を $x$ 軸とし、 $x$ 軸と球面の交点を原点Oとする。平凸レンズは平面側が $x$ 軸の負の向き(前方)になるように置く。平凸レンズの屈折率を $n\ (n>1)$ とし、周囲の空気の屈折率は1とする。以下に考えるすべての光線は単色光で、 $xy$ 平面内を進むものとする。以下の問いに答えよ。
平凸レンズの前方(左側)から、 $y=h\ (h>0)$ の線に沿った光線を平凸レンズの平面に垂直に入射させる。光線は球面上の点Pに到達する。なお点Pにおける光の屈折や反射を考える際、平凸レンズの表面は点Pのごく近傍では平面であると考えてよい。
(1) 点Pにおける入射角を $\theta_1$ [rad] としたとき、 $\sin\theta_1$ を $h$、 $r$ および $n$ のうち必要なものを用いて表せ。
(2) 点Pにおける屈折角を $\theta_2$ [rad] としたとき、 $\sin\theta_2$ を $\theta_1$ および $n$ を用いて表せ。
(3) $\theta_1$ がある条件を満たすとき、光線は点Pにおいて全反射する。全反射するかしないかの境界となる条件は $\theta_1=\theta_c$ である。 $\theta_c$ と $n$ の間の関係式を示せ。また、 $\theta_1$ が $\theta_c$ より①大きいとき、②小さいときのどちらの条件で全反射が起こるかを選び、番号で答えよ。
次に、図3のように $h$ が $r$ に比べて十分小さい場合を考える。このとき、 $\theta_1$ および $\theta_2$ は小さく、 $\sin\theta_1\fallingdotseq\theta_1$ および $\sin\theta_2\fallingdotseq\theta_2$ の近似が成り立つとする。
(4) 平凸レンズを出て後方(右側)に進む光線と光軸のなす角 $\theta_3$ [rad] を $r$、 $h$、および $n$ を用いて表せ。
(5) 平凸レンズ通過後の光線は、 $h$ の値によらず焦点Fを通過すると考えてよい。 $h$ が $r$ に比べて十分小さいので、点Pの座標を $(x,\ y)=(0,\ h)$ と近似し、OF間の距離(焦点距離) $f$ を $r$ および $n$ を用いて表せ。なお、 $\theta_3$ は小さく、 $\tan\theta_3\fallingdotseq\theta_3$ の近似が成り立つとする。
次に、図3のような平凸レンズを屈折率 $n’\ (1<n'<n)$ の液体中に置いた。
(6) 液体中での平凸レンズの焦点距離 $f’$ を $r$、 $n$ および $n’$ を用いて表せ。また $f’$ と $f$ の間の正しい関係式を以下から1つ選び、番号で答えよ。
① $f'<f$ ② $f’=f$ ③ $f’>f$
問3. カメラ等に用いられるレンズの表面には、反射を抑えるため、コーティングと呼ばれる透明な薄膜が塗布されることがある。その模型として、図4のように、屈折率1の空気と屈折率 $n\ (n>1)$ のガラスの間に挟まれた厚さ $d$、屈折率 $n_2\ (n_2>1)$ の薄膜を考えよう。空気側(左側)から波長 $\lambda$ の単色光を、薄膜表面に垂直に入射させ、反射光を観測した。以下の問いに答えよ。
(1) 光が薄膜とガラスの境界で反射するときの位相のずれを (a) $n_2<n$ および (b) $n_2>n$ の場合にわけて答えよ。
(2) 薄膜の両面で反射した光が弱め合う条件を (a) $n_2<n$ および (b) $n_2>n$ の場合にわけて、 $d$、 $\lambda$、 $n$、 $n_2$ の中から必要なもの、および整数 $m=0,\ 1,\ 2,\ \cdots$ を用いて表せ。ただし、 $d=0$ の場合は条件から除外せよ。
解答の方針
【問1の方針】
物体が焦点より内側( $a<f$ )にあるので、レンズを出た光は広がっていき、後方では交わらない。後方から見ると、光はレンズを出た線を前方へ延ばした交点から来たように見える。これが虚像。作図に使うのは「光軸に平行に進んだ光は後方の焦点Fを通る」「中心Oを通る光は直進する」の2本で、2本とも前方へ延ばして交点をとる(下の図)。虚像は物体と同じ側(前方)にできるので、レンズの式 $\dfrac1a+\dfrac1b=\dfrac1f$ では $b<0$ になる。倍率は $\left|\dfrac ba\right|$。


- 物体の先端から「光軸に平行 → F」「Oを通って直進」の2本を引き、レンズの後方の線を前方へ延ばして交点を求める。交点が虚像の先端((1))。
- レンズの式に $a=\dfrac f3$ を入れて、作図の位置 $b=-\dfrac f2$ と倍率 $\dfrac32$ を確かめる((1))。
- 一般の $a$ でレンズの式から $b$ を求め、 $b<0$(前方の虚像)を確かめてから、倍率 $\dfrac{h’}{h}=\dfrac{|b|}{a}$ を求める((2))。
【問2の方針】
球面の点Pでの法線は、球の中心Cと点Pを結ぶ直線CP。入射光は $x$ 軸に平行なので、入射角 $\theta_1$ は ∠PCO と等しい(下の図)。だから $\sin\theta_1=\dfrac hr$。屈折の法則は一般形 $n\sin\theta_1=1\cdot\sin\theta_2$ で書く(屈折率×sin が一定)。臨界角は入射角を大きくしていって屈折角が $90^\circ$ になるときで、それより入射角が大きいと全反射する。
屈折した光線は法線と $\theta_2$ をなし、法線は光軸と $\theta_1$ をなすので、光線と光軸のなす角は $\theta_3=\theta_2-\theta_1$。小さい角では $\theta_2\fallingdotseq n\theta_1$ なので $\theta_3\fallingdotseq(n-1)\theta_1$。焦点距離は $\tan\theta_3=\dfrac hf$ から求まり、 $h$ が約分されて消える(だから $h$ によらず同じ点Fを通る)。


(6) 液体中では、屈折の法則が $n\sin\theta_1=n’\sin\theta_2$ に変わるだけ。(4)(5) の $n$ が $\dfrac{n}{n’}$ に置きかわる。
- 法線CPと光軸のなす角が $\theta_1$ であることから、 $\sin\theta_1=\dfrac hr$ を求める((1))。
- 点Pで屈折の法則 $n\sin\theta_1=\sin\theta_2$ を立てる((2))。
- 屈折角が $90^\circ$ になる入射角が臨界角なので $n\sin\theta_c=1$。入射角が臨界角より大きいと全反射((3))。
- $\theta_3=\theta_2-\theta_1$ に $\theta_2\fallingdotseq n\theta_1$、 $\theta_1\fallingdotseq\dfrac hr$ を入れる((4))。
- $\tan\theta_3=\dfrac hf$ と $\tan\theta_3\fallingdotseq\theta_3$ から $f$ を求める((5))。
- 液体中は屈折の法則を $n\sin\theta_1=n’\sin\theta_2$ にして (4)(5) をくり返し、 $f’$ を求めて $f$ と比べる((6))。
【問3の方針】
干渉するのは、薄膜の表面(空気と薄膜の境界)で反射した光と、薄膜を通って裏面(薄膜とガラスの境界)で反射した光の2本。垂直入射なので経路差は往復の $2d$、膜の中なので光路差は $2n_2d$。
あとは反射での位相のずれ。屈折率が小 → 大の面での反射は位相が $\pi$ ずれ、大 → 小の面での反射はずれない。表面は $1<n_2$ なので必ず $\pi$ ずれる。裏面は (a) $n_2<n$ なら $\pi$ ずれ、(b) $n_2>n$ ならずれない(下の図)。ずれが2回((a))なら打ち消し合って条件はそのまま、1回((b))なら強め合いと弱め合いの条件が入れかわる。


- 裏面での反射が小 → 大か大 → 小かで、(a)(b) の位相のずれを決める((1))。
- 干渉する2本の光の光路差 $2n_2d$ を求める。
- (a) は2本とも $\pi$ ずれるので、弱め合いは $2n_2d=\left(m+\dfrac12\right)\lambda$ 。
- (b) は片方だけ $\pi$ ずれるので、弱め合いは光路差が波長の整数倍。ただし光路差0( $d=0$ )は除くので、 $m=0$ が光路差 $\lambda$ になるように $(m+1)\lambda$ とする((2))。
解答


解答をテキストで読む
問1 (1)
物体の先端から2本の光線を引く。①光軸に平行に進んだ光は、レンズを出て後方の焦点Fを通る。②中心Oを通る光は直進する。物体は焦点より内側にあるので、レンズを出た2本は広がって後方では交わらない。そこで2本を前方へ延ばすと、物体より前方の1点で交わる。後方から見ると、光はこの点から来たように見えるので、ここが虚像の先端。
解答欄の方眼は横14マス・縦8マスで、 $f$ が6マス、物体はOの前方2マス・高さ2マス( $a=\dfrac f3$ )。①の光はレンズを出たあと、6マス進むごとに2マス下がる(Fまで6マスで2マス下がる)ので、前方へ延ばすと3マス戻るごとに1マス上がる。②の光は1マス進むごとに1マス下がる。2本を前方へ延ばすと、Oの前方3マス・高さ3マスの点で交わる(下の図)。
レンズの式でも確かめる。虚像は物体と同じ側にできるので $b<0$ で
$$\frac{1}{\ \dfrac f3\ }+\frac1b=\frac1f\qquad\therefore\ \frac1b=\frac1f-\frac3f=-\frac2f,\qquad b=-\frac f2$$
倍率は $\dfrac{|b|}{a}=\dfrac{\ \dfrac f2\ }{\dfrac f3}=\dfrac32$ で、作図と一致する。
答 Oの前方 $\dfrac f2$( $\mathrm{F’}$ とOのちょうど中間)に、長さ $\dfrac32h$ の正立の虚像(上の図)(4点)
問1 (2)
レンズの式 $\dfrac1a+\dfrac1b=\dfrac1f$(凸レンズは $f>0$、 $b$ はレンズの後方を正とする)より
$$\frac1b=\frac1f-\frac1a=\frac{a-f}{af}\qquad\therefore\ b=-\frac{af}{f-a}$$
$0<a<f$ なので $b<0$ で、虚像はレンズの前方 $\dfrac{af}{f-a}$ の所にできる。倍率は
$$\frac{h’}{h}=\frac{|b|}{a}=\frac{1}{a}\cdot\frac{af}{f-a}=\frac{f}{f-a}$$
答 $\dfrac{h’}{h}=\dfrac{f}{f-a}$(4点)
( $a=\dfrac f3$ を入れると $\dfrac32$ で (1) と一致。 $a$ が $f$ に近いほど大きく見える。虫眼鏡を物体から少し離すと大きく見えるのはこのため)
問2 (1)
点Pでの法線は、球の中心Cと点Pを結ぶ直線CP。入射光は $x$ 軸に平行なので、入射角 $\theta_1$ は法線CPと $x$ 軸のなす角∠PCOに等しい。CP $=r$、点Pの $y$ 座標は $h$ なので(下の図)
答 $\sin\theta_1=\dfrac hr$(3点)
問2 (2)
点Pで、レンズ(屈折率 $n$)から空気(屈折率1)へ出る。屈折の法則を一般形 $n_1\sin\theta_1=n_2\sin\theta_2$ で書くと
$$n\sin\theta_1=1\cdot\sin\theta_2$$
答 $\sin\theta_2=n\sin\theta_1$(3点)
問2 (3)
入射角 $\theta_1$ を大きくしていくと、屈折角 $\theta_2$ が $90^\circ$ に達する。このときの入射角が臨界角 $\theta_c$ で、(2) の式で $\theta_2=90^\circ$ として
$$n\sin\theta_c=1\cdot\sin90^\circ\qquad\therefore\ \sin\theta_c=\frac1n$$
入射角がこれより大きいと、 $\sin\theta_2=n\sin\theta_1>1$ となる屈折角は無いので、光は空気中へ出られずに全反射する( $0<\theta_1<\dfrac\pi2$ では $\sin\theta_1$ は増加するので、 $\theta_1>\theta_c$ と $\sin\theta_1>\dfrac1n$ は同じ)。
答 $\sin\theta_c=\dfrac1n$、①(4点)
問2 (4)
屈折した光線は法線CPと角 $\theta_2$ をなし、法線CPは光軸と角 $\theta_1$ をなす。屈折した光線は法線より光軸側に曲がるので、光軸となす角は
$$\theta_3=\theta_2-\theta_1$$
(下の図。 $\theta_2>\theta_1$ なので光は光軸に近づく向きに曲がる)。 $\theta_1$、 $\theta_2$ は小さいので、(1)(2) で $\sin\theta_1\fallingdotseq\theta_1$、 $\sin\theta_2\fallingdotseq\theta_2$ として
$$\theta_1\fallingdotseq\frac hr,\qquad \theta_2\fallingdotseq n\theta_1=\frac{nh}{r}$$
よって
$$\theta_3=\theta_2-\theta_1\fallingdotseq\frac{nh}{r}-\frac hr=(n-1)\frac hr$$
答 $\theta_3=\dfrac{(n-1)h}{r}$(4点)
問2 (5)
点Pを $(0,\ h)$ と近似すると、点Pから焦点F $(f,\ 0)$ へ進む光線と光軸のなす角が $\theta_3$ なので $\tan\theta_3=\dfrac hf$。 $\tan\theta_3\fallingdotseq\theta_3$ として
$$\frac hf=(n-1)\frac hr\qquad\therefore\ f=\frac{r}{n-1}$$
答 $f=\dfrac{r}{n-1}$(4点)
( $h$ が約分されて消えるので、 $h$ が小さい光線はどれも同じ点Fを通る。問題文の「 $h$ の値によらず焦点Fを通過する」と合う)
問2 (6)
液体中では、点Pでレンズ(屈折率 $n$)から液体(屈折率 $n’$)へ出るので、屈折の法則は
$$n\sin\theta_1=n’\sin\theta_2\qquad\therefore\ \theta_2\fallingdotseq\frac{n}{n’}\theta_1$$
(4) と同じく $\theta_3=\theta_2-\theta_1\fallingdotseq\left(\dfrac{n}{n’}-1\right)\dfrac hr$ 。(5) と同じく $\dfrac{h}{f’}=\theta_3$ から
$$f’=\frac{r}{\ \dfrac{n}{n’}-1\ }=\frac{n’r}{n-n’}$$
((5) の $n$ を $\dfrac{n}{n’}$ に置きかえた形。光の曲がり方を決めるのは、レンズと周りの屈折率の比)
$n’>1$ なので $\dfrac{n}{n’}<n$ で、分母は $\dfrac{n}{n’}-1<n-1$。分母が小さいほど焦点距離は長いので $f’>f$(下の図)。
答 $f’=\dfrac{n’r}{n-n’}$、③(5点)
( $f’-f=\dfrac{n’r}{n-n’}-\dfrac{r}{n-1}=\dfrac{n(n’-1)r}{(n-n’)(n-1)}>0$ でも確かめられる。液体中ではレンズの屈折率と周りの屈折率の差が小さく、光があまり曲がらない)
問3 (1)
光が薄膜(屈折率 $n_2$)からガラス(屈折率 $n$)へ向かって境界で反射する。屈折率が小 → 大の面での反射は位相が $\pi$ ずれ、大 → 小の面での反射はずれない(下の図)。
(a) $n_2<n$ は小 → 大なので
答(a) $\pi$(2点)
(b) $n_2>n$ は大 → 小なので
答(b) 0(ずれない)(2点)
問3 (2)
干渉するのは、薄膜の表面で反射した光と、薄膜を通って裏面で反射した光。垂直入射なので、裏面で反射した光は膜の中を往復 $2d$ だけ余分に進む。膜の中の屈折率は $n_2$ なので、光路差は
$$\Delta=2n_2d$$
表面の反射は空気(1)→ 薄膜( $n_2>1$)で小 → 大なので、どちらの場合も $\pi$ ずれる((1) の図)。
(a) $n_2<n$:裏面の反射も $\pi$ ずれる。2本とも $\pi$ ずれるので、ずれは打ち消し合い、条件は入れかわらない。弱め合いは光路差が半波長の奇数倍のときで
$$2n_2d=\left(m+\frac12\right)\lambda$$
( $m=0$ で $d=\dfrac{\lambda}{4n_2}>0$。 $d=0$ は入らない)
答(a) $2n_2d=\left(m+\dfrac12\right)\lambda$(2点)
(b) $n_2>n$:裏面の反射はずれない。片方だけ $\pi$ ずれるので、強め合いと弱め合いの条件が入れかわり、弱め合いは光路差が波長の整数倍のとき。光路差の取りうる値を小さい順に並べると $0,\ \lambda,\ 2\lambda,\ \cdots$ だが、0は $d=0$ なので除く。 $m=0$ で $\lambda$ になるように
$$2n_2d=(m+1)\lambda$$
答(b) $2n_2d=(m+1)\lambda$(3点)
別解
問1 (2) (作図の相似な三角形から、レンズの式を使わずに) 虚像の先端をQ、虚像の下端を $\mathrm{Q’}$ 、物体の先端をA、物体の下端を $\mathrm{A’}$ 、①の光がレンズを通る点を $\mathrm{L}$ とする( $\mathrm{OL}=h$ )。虚像とOの距離を $b’$( $>0$ )とおく。
・Oを通る光線(②)で、△ $\mathrm{OAA’}$ ∽ △ $\mathrm{OQQ’}$ より $\dfrac{h’}{h}=\dfrac{b’}{a}$
・Fを通る光線(①)で、△ $\mathrm{FOL}$ ∽ △ $\mathrm{FQ’Q}$ より $\dfrac{h’}{h}=\dfrac{f+b’}{f}$
2式から $\dfrac{b’}{a}=\dfrac{f+b’}{f}$、 $b’f=af+ab’$、 $b’=\dfrac{af}{f-a}$。よって $\dfrac{h’}{h}=\dfrac{b’}{a}=\dfrac{f}{f-a}$ で、本解と同じ。この2組の相似は、レンズの式そのものの導出( $b=-b’$ とおけば $\dfrac1a+\dfrac1b=\dfrac1f$ )。
出題意図
問1 (1)(2) 凸レンズの作図の2本の光線とレンズの式(虚像は $b<0$)を使って、虚像の位置と倍率を求めることができるか
問2 (1)〜(3) 球面の法線が中心Cを通ることを捉え、屈折の法則と臨界角の条件を正しく立てることができるか
問2 (4)(5) 屈折した光線と光軸のなす角を図形から捉え、小さい角の近似で平凸レンズの焦点距離を導くことができるか
問2 (6) レンズの周りの屈折率が変わると光の曲がり方が変わることを捉え、液体中の焦点距離を求めて比べることができるか
問3 (1)(2) 屈折率の大小から反射での位相のずれを判断し、薄膜の弱め合いの条件を作ることができるか
講評
| 医学部医学科 | その他の学部 | |
|---|---|---|
| 難易度 | やや簡単 | |
| 目標得点 | 40点 | 40点 |
| 目標時間 | 15分 | 20分 |
九大では珍しいレンズの出題。
レンズはおよそ10年に1回のペースで出るので、7〜8年出ていなければそろそろ出ると考えて対策しておきたい。
やることはシンプルで、レンズの公式を導けるかと、作図。
差がつく所・失点しやすい所
- 差がつく所は実質ない大問。差がつくとしたら次の3つ。
- 問2 (4):法線CPが光軸と $\theta_1$ をなすことから、 $\theta_3=\theta_2-\theta_1$ という角の関係に行き着けるか。ここを越えないと (5)(6) が続かない。
- 問2 (6):液体中では屈折の法則が $n\sin\theta_1=n’\sin\theta_2$ になり、(5) の $n$ が $\dfrac{n}{n’}$ に置きかわる、という発想に行き着けるか。
- 問3 (2) (b):位相のずれが片方だけで条件が入れかわること、さらに $d=0$ を除くために $m+1$ とすることに気づけるか。
コラム カメラのレンズの反射防止膜
カメラや眼鏡のレンズを斜めから見ると、表面がうっすら紫や緑に色づいて見えることがある。これが問3の「コーティング」、つまり反射防止膜。原理は問3でやった薄膜の干渉そのもの。


- なぜ反射を減らしたいのか:ガラスの表面では、光の約4%が反射する(屈折率1.5のガラスに垂直に入るとき)。カメラのレンズは何枚ものガラスを重ねているので、1面ごとに4%ずつ失うと、像が暗くなるうえに、レンズの中で反射をくり返した光が写真に光のにじみやゴーストとして写る。
- どうやって減らすのか:ガラスの表面に、屈折率がガラスより小さい透明な膜(よく使われるのはフッ化マグネシウム、屈折率およそ1.38)をごく薄く付ける。空気 → 膜、膜 → ガラスはどちらも屈折率が小 → 大なので、2か所の反射はどちらも位相が $\pi$ ずれる。これが問3 (a) の $n_2<n$ の場合。ずれが打ち消し合うので、弱め合いの条件は $2n_2d=\left(m+\dfrac12\right)\lambda$。
- 膜の厚さ:いちばん薄い $m=0$ では $n_2d=\dfrac\lambda4$。目に感じやすい緑の光(波長およそ $550\,\mathrm{nm}$)に合わせると、 $d=\dfrac{550}{4\times1.38}\fallingdotseq100\,\mathrm{nm}$ 。髪の毛の太さの数百分の1という薄さ。
- なぜ色づいて見えるのか:弱め合いの条件は波長 $\lambda$ によって変わるので、緑の反射は消えても、赤や青の反射は少し残る。残った赤と青が混ざって紫っぽく見える。斜めから見ると膜の中を進む距離が変わり、弱め合う色がずれるので、色合いも変わる。
- 完全には消えない:2本の反射光の強さがちょうど同じなら反射は0にできるが、そのためには膜の屈折率がガラスの屈折率の平方根(ガラスが1.52なら約1.23)である必要がある。フッ化マグネシウムでは届かないので、反射は約4%から約1%に減る所まで。実際のカメラのレンズでは、屈折率の違う膜を何層も重ねて、広い波長で反射を抑えている。
九大の物理は、こうした身近な装置を題材にすることがある。物理を身近な現象に紐づける癖を持つことも、九大合格には大事。
2022年九州大学・物理の
講評とまとめ
3問の難易度と目標得点をまとめると、次のとおりです。
| 大問 | 難易度 | 医学部医学科 | その他の学部 |
|---|---|---|---|
| 第1問 | やや簡単 | 45点 | 45点 |
| 第2問 | やや簡単 | 35点 | 30点 |
| 第3問 | やや簡単 | 40点 | 40点 |
| 合計 | 120点 | 115点 |
例年よりはるかに解きやすいセットでした。
3題とも良問の風レベルの基本で解けるので、医学部医学科は120点、ほかの学部でも115点は取りたいところです。
3題とも典型問題で、満点を取りたい年。
差がついたのは、出題の少ない万有引力や光を後回しにしていなかったかどうか。
頻出の単元だけでなく、全範囲で標準的な問題を完答しに行く準備ができていたかが試された年です。
解く流れ
第1問 → 第2問 → 第3問(第3問は基本だけで答えられるので、先に解いて満点を確保してもよい)。
2022年九州大学・物理に
関するよくある質問
2022年の九州大学・物理について、よく聞かれる質問にお答えします。
- 2022年の九州大学・物理は難しかった?
-
やや簡単な年でした。
第1問・第2問・第3問ともやや簡単で、例年よりはるかに解きやすく、時間にも余裕がありました。 - 2022年の九州大学・物理は何点取れば合格できる?
-
目標点は、医学部医学科で120点、その他の学部で115点です(125点満点)。
- 2022年の九州大学・物理はどこで差がつく?
-
3題とも典型問題で、満点を取りたい年です。そのうえで、差がつくとしたら次の3つです。
- 第1問 問2 (4):グラフの両端で、どの項が勝つかを正しく判断して書けたか。
- 第2問 問2 (1)〜(3):長い会話文を読み、安定・不安定を判断できたか。
- 第2問 問2 (6):誘導起電力が電池と同じ向きで電流が増えることに気づき、理由を書き切れたか。
- 2022年の九州大学・物理は何が出題された?
-
大問ごとの単元は、次のとおりです。
- 第1問:力学
- 第2問:電磁気
- 第3問:波動
⬆︎タップして画面が切り替わったら『LINEアプリを開く』を押して友達追加にお進みください!